生成AIモデルは、大量の人間が作成したテキストや画像、動画を学習データとして活用することで、高精度なコンテンツを生成できる。しかし、物理的な世界をナビゲートするロボットにとって、状況はそれほど単純ではない。
これまでロボット工学の分野では、ロボットが遭遇する障害物に対して特定の動作をプログラムする方法や、超リアルなシミュレーション環境でロボットを訓練する方法が主流だった。しかし、多くのロボットは新しい環境や変化する条件に適応するのが苦手である。
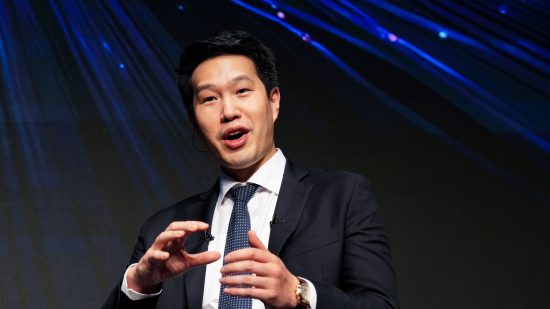
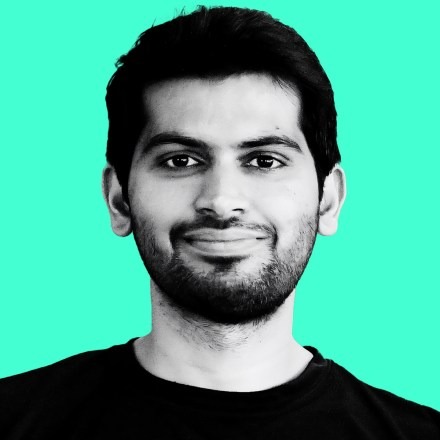
ディーパク・パタク(31歳)は、ロボットがその場で学習できるよう支援している。適応型ロボットに関する彼の研究により、ロボットは現実世界で活動しながら、独自の課題を解決することが可能になった。
パタクのアプローチは従来とは異なり、リアルなシミュレーションを作るのではなく、あえて非現実的な環境をシミュレーションに取り入れた。奇妙な角度や異常な地形を含み、ランダムな変化が頻繁に発生するようにしたのだ。これにより、ロボットは環境が常に変化する状況に適応する能力を最優先で学習するようになる。
パタクはまた、ロボットがユーチューブ動画を視覚的に観察し、人間の動作を学習することも可能だと示した。ロボットはカメラを通じて動画を分析し、その動作を自己教師あり学習(self-supervised learning)によって繰り返し試行しながら、タスクを習得していく。
この手法により、ロボットはわずか数時間で20以上のタスクを学習できるようになった。例えば、ホワイトボードを掃除する、コンセントからプラグを抜くといった動作だ。しかし、特定の力加減が必要な作業は依然として課題となっている。例えば、瓶のフタを開ける際の適切な握力を、動画だけで学習するのは難しい。
パタクの研究は、ロボットにシンプルなタスクを学習させるだけにとどまらない。彼は、家庭で役立つ作業をこなせる汎用ロボットを開発し、さらには農作物の収穫や倉庫での棚補充など、人間が実行している危険で単調な作業を代替できるロボットを作ることを目標としている。
このビジョンを実現するため、パタクは2023年7月に「スキルドAI(Skild AI)」という企業を設立し、3億ドルの資金調達に成功した。同社は将来、汎用ロボットの開発に使用できる、ロボット工学のための初の基盤モデルの構築を目指している。
- 人気の記事ランキング
-
- Young organs may not be a fountain of youth for recipients 若い心臓は体に合わせて老いる——プーチンには残念な研究結果
- Promotion How AI could reshape Japan’s white-collar workforce 【10/6開催】AIで浮いた人材、次の一手は地方に——冨山和彦氏ら登壇
- An AI “mind-reading” tool can reconstruct what you’re looking at from a brain scan AIの「読心術」ツールが脳スキャンから見ているものを再構成する
- When can we say AI made a scientific discovery? AIを「発見の主体」に据えるAI企業、科学の営みとのずれ
- She died at the San Diego border. A surveillance camera was in plain sight カメラは何を見ていたのか? 世界有数のAI監視地帯で 移民が亡くなっている